杂谈:拉普拉斯矩阵和代数连通度
拉普拉斯矩阵
首先考虑图的关联矩阵(incidence matrix),C=C(G)。其中每一列表示的是图的节点,每一行表示的图的一条边。
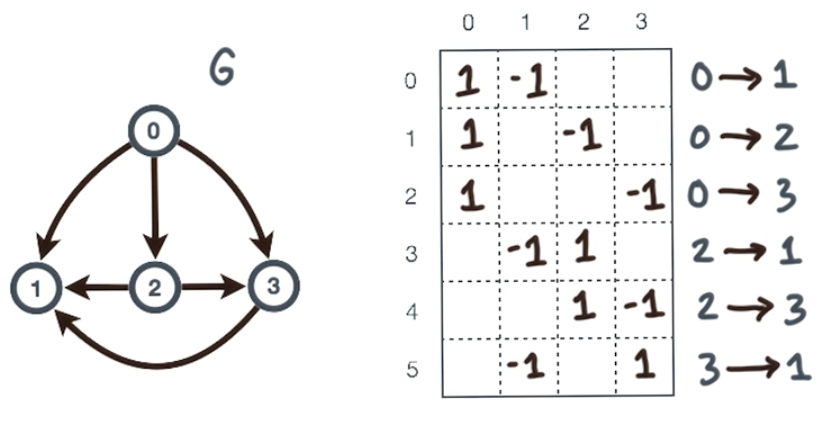
然后我们将这个关联矩阵可以写成:
C=e0T e1T ⋮ em−1T
其中,ek是一个边向量,表达了从节点 i 到节点 j 的一条边[⋯,i1,⋯,j−1,⋯],其余位置都为 0。所以:
CTC=k=0∑m−1ek⋅ekT
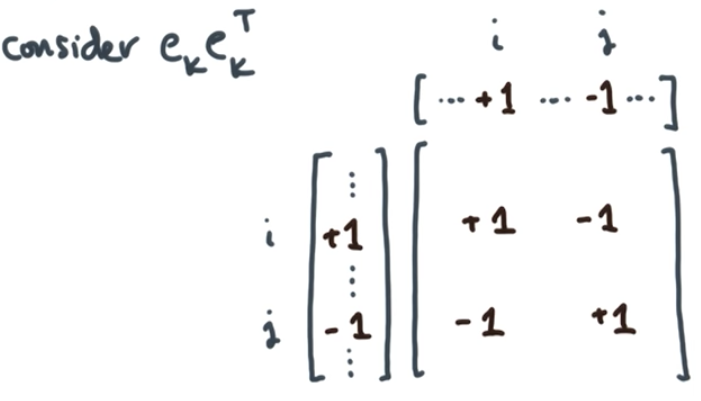
考虑上方这个矩阵,我们会发现它的对角线上,ii这个位置和jj这个位置,会都为 1,其实表达了在该图中,节点 i 和 j 位置的度数为 1。而其余两个位置ij和ji则表达了该位置存在一条边。此时,该矩阵损失了方向信息。
当对这一系列矩阵求和,我们就得到了图的拉普拉斯矩阵,对角线表达了节点的度数,而非对角线部分则是边的信息。
当然,在有权图中,上面的关联矩阵,就不应该表示成 1 和-1,而应该是边的权重的平方根。
那么,拉普拉斯矩阵就可以定义成:
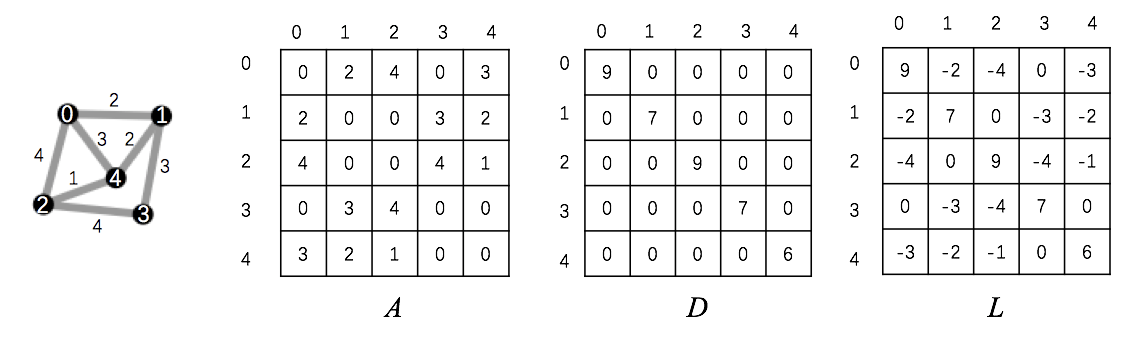
假设一个无向正权图G=(V,E),其邻接矩阵表示成A,每个元素代表边的权重。其度矩阵表示成D,是一个对角矩阵,对角线的元素则是每个节点所带的连接边的权重和(dij=∑kwik),这里不考虑自环。那么拉普拉斯矩阵(Laplacian)就是L=D−A。
弹簧模型
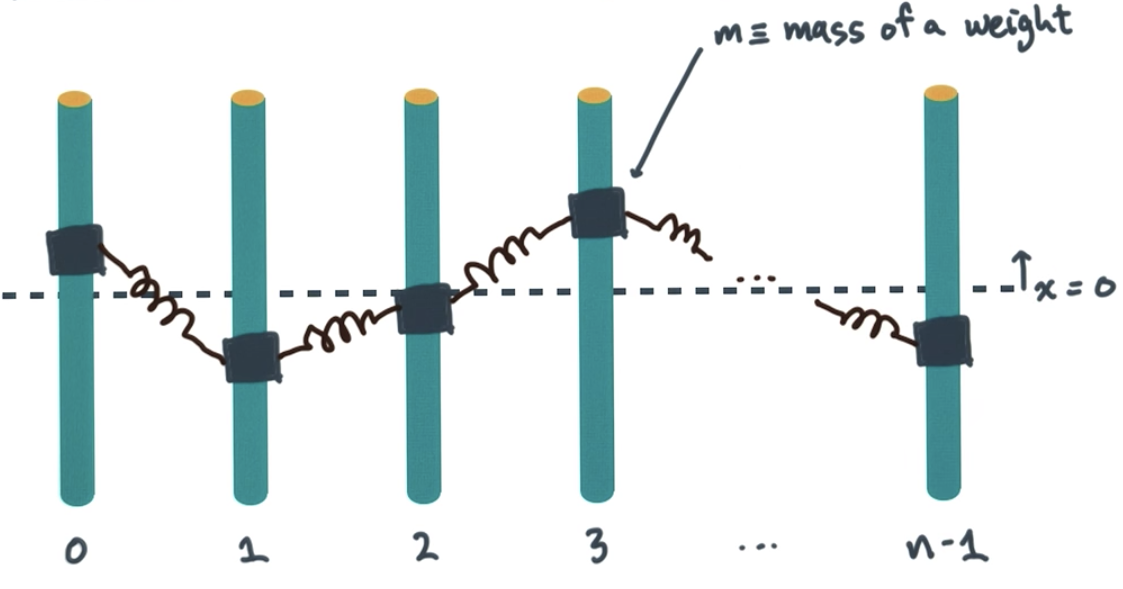
首先,假设一组固定的杆子,他们上面套上了一些可以滑动的滑块,这些滑块的质量都是m,滑块之间互相用弹簧链接。
当某个滑块i上升到xi的位置时,该滑块受到的弹簧拉力应该是:−k(xi−xi−1)−k(xi−xi+1)=−k(−xi−1+2xi−xi+1)。根据牛顿第一定律,滑块受到的拉力又应该是miai=midt2d2xi(t)
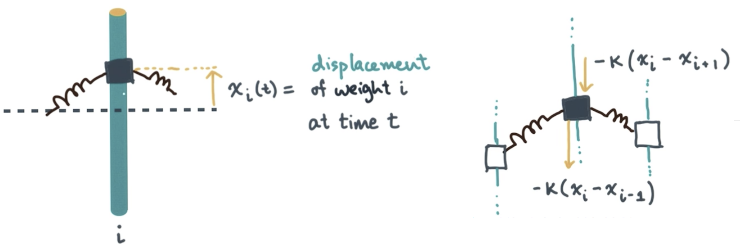
将所有滑块在时刻t的位置写成向量形式:
x(t)=x0(t) x2(t) ⋮ xn−1(t)
那么,拉力可以被写成:
−k1 −1 −12−1−12−1⋱−12−1−11⋅x
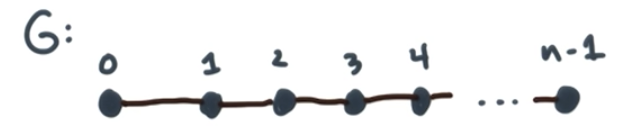
该矩阵是一个t×n列的矩阵,该矩阵就可以被看做一个n个点互相连接的单链条的图的拉普拉斯矩阵:
最终每个点的位置,会呈现出一种正弦波的变化趋势,事实上,这个变化趋势是由多个正弦或者余弦波的叠加组成,也就是可以通过傅里叶变化,转换为频域上的模式,每一种模式和该拉普拉斯矩阵的特征向量所给定。
代数连通性
首先介绍一些拉普拉斯矩阵的特性:
拉普拉斯矩阵是对称的。
拉普拉斯矩阵的特征值都是实数并且非负的,而且对应的特征向量都是实数并且正交的。按照惯例,会对这些特征值进行排序:λn−1≥λn−2≥⋯≥λ0≥0
如果G有k个连通子图,当且仅当:
λn−1=λn−2=⋯=λ0=0
(这一点也说明了,拉普拉斯矩阵的特征值和图的连通性有一定关联)
对于一个有n个点的图G,将该图分成正负两部分。 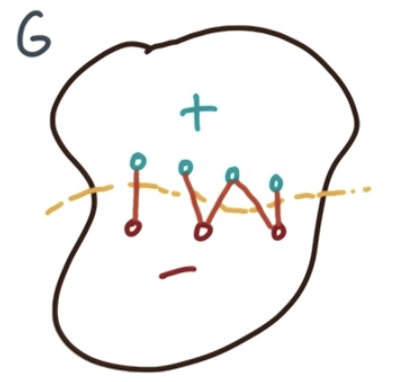 记:
v+ v− x={vertices in +}={vertices in −}=x0 x1 ⋮ xn−1s.t.xi={ +1,−1,if i ∈V+if i ∈V−
那么,连通+-两部分的那些切割边的数量,则可以用41xTL(G)x表示。
Courant minimax principle
承接上一节,假如需要最小化正负两部分的切割边,则我们需要min41xTL(G)x
定理:给定任意实向量y,对y进行标准化,使得yTy=n,且∑iyi=0
那么,使得41xTL(G)x最小的y满足以下条件:
41yTL(G)y=41nq1TL(G)q1=41nλ1
其中,q1和λ1是拉普拉斯矩阵的第二个特征向量和对应的特征值。
于是,G的任意一种二分切割方法,最小只能切割出41nλ1条切割边。
假如,我们要找到,拥有最小切割边的分割方式,我们可以:
创建G的拉普拉斯矩阵L(G)
计算该矩阵的第二个特征向量(λ1,q1)
用该特征向量的正负来表达x,就能得到想要的分割方式。也即:
x(i)←sign(q1(i))
